






全球六足位移台运动控制器市场预计2032年达8.34亿美元,年复合增长率8.1%
 0
 0
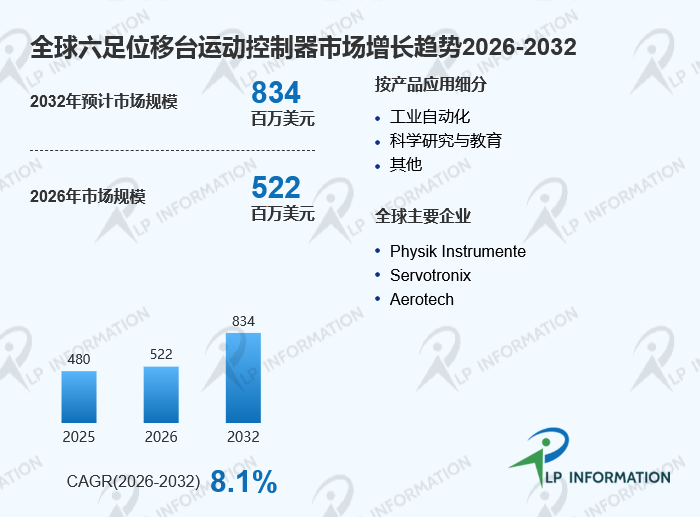
根据LP Information(路亿市场策略)提供的最新市场数据,2025年全球六足位移台运动控制器市场规模约为4.80亿美元,预计2032年达到8.34亿美元,2026—2032年复合增长率约为8.1%。2025年全球销量约为50.5万台,平均售价约972美元/台,整体产能约100万台,行业毛利率约40%。六足位移台运动控制器是六自由度并联定位系统的重要控制单元,随着半导体、硅光子、精密光学、医疗设备和工业自动化向更高精度发展,控制器正由单纯运动驱动模块向软硬件一体化控制平台升级。
一、产品定义:运动控制器负责六自由度空间运动的实时计算
六足位移台运动控制器主要用于控制由六个执行器组成的并联运动平台,通过同步调节六根支链长度,实现X、Y、Z三个平移自由度以及俯仰、横滚、偏航三个旋转自由度。控制器接收笛卡尔坐标指令后,需要实时完成坐标转换、逆运动学计算、轨迹规划、伺服控制和安全限位,从而将平台目标位置转换为六个执行器的具体运动量。与普通单轴控制器相比,六足平台具有明显的多轴耦合特征,因此控制器的算法实时性、同步精度和坐标管理能力更加重要。PI目前的六足控制器已经支持笛卡尔坐标输入、可编程工作坐标系和虚拟旋转中心,并能够记录位置、速度和位置误差等运行数据,反映出高端控制器已经向软件化和系统化方向发展。
二、竞争态势:高端市场由精密运动控制企业主导,本土厂商加快布局
全球六足位移台运动控制器市场主要参与者包括Physik Instrumente、Servotronix、Aerotech、Newport、固高科技、研华科技、施耐德电气、安川电机、台达电子、雷赛智能、汇川技术、伟创电气和KUKA等。当前市场可以分为专业精密运动控制企业和通用工业自动化企业两类,前者更加重视纳米级或亚微米级定位、并联机构算法和科研应用,后者则强调PLC、伺服驱动、工业网络和整厂自动化兼容能力。Aerotech的六自由度平台采用六支链驱动结构,可分别实现三个平移轴和三个旋转轴运动;PI则进一步将EtherCAT、数据记录、安全功能和辅助轴控制集成到六足平台控制器中。 因此,行业竞争已经从单纯控制硬件逐渐延伸至运动算法、软件生态和行业解决方案。
三、产品结构与需求场景:PC、PLC和独立控制器形成多层产品体系
按照产品架构,市场主要分为基于PLC的控制器、独立式控制器、基于PC的控制器以及其他产品;按照硬件形态,又可分为独立箱体式和板卡或模块式方案。独立控制器适合科研仪器和标准化精密平台,PC控制方案具有较强的软件扩展能力,PLC方案则更适合自动化生产线和复杂设备集成。当前需求正在从传统科研定位向半导体设备、硅光子耦合、精密光学装调、摄像头模组测试、医疗定位和自动化检测扩展。尤其在光纤耦合和硅光子主动对准环节,平台需要同时调整位置和姿态,并根据光功率或视觉反馈不断修正运动轨迹。PI目前已经针对硅光子对准提供六足平台及相关多通道对准方案,说明光子器件正在成为高精度多轴控制的重要应用场景。
四、区域布局与机会:北美和欧洲技术基础成熟,亚洲制造需求扩大
全球六足位移台运动控制器主要需求来自北美、欧洲和亚太地区。北美拥有较强的半导体、航空航天、光学和科研仪器产业基础,对高精度多轴定位系统存在稳定需求。欧洲则在精密机械、光学仪器和工业自动化领域具有长期积累。亚太市场的增长主要受到中国、日本、韩国及东南亚半导体、电子制造和精密装备投资推动。SEMI预计全球300mm晶圆厂设备支出2026年增长18%至1330亿美元,2027年进一步增长14%至1510亿美元,AI芯片和先进制造投资继续扩大,这将间接带动精密定位、检测和主动对准设备需求。 中国市场还具备较大的国产替代空间,本土企业可以从通用多轴控制逐步向高精度并联运动控制和专用算法平台延伸。
五、产业链与价值分布:控制芯片、伺服驱动和运动算法构成核心价值
六足位移台运动控制器产业链上游主要包括CPU、FPGA、DSP、编码器接口、电机驱动器、功率器件、工业通信芯片和I/O模块,中游负责控制器硬件、逆运动学算法、伺服闭环、坐标系统、软件开发及整机集成,下游则连接半导体设备、精密光学、光通信、科研仪器、医疗设备和自动化生产线。相比普通运动控制器,六足控制器的价值更多集中在软件和算法层面。控制器需要建立平台几何模型,并实时计算六个执行器的协调运动,同时处理行程限制、速度限制和姿态变化。EtherCAT等实时工业网络能够通过分布式时钟实现多轴精确同步,对六足平台的协调运动具有明显价值。EtherCAT技术资料显示,其分布式时钟可以将网络节点同步精度控制在微秒以下水平,因此正在成为高端多轴运动控制的重要通信方案。
六、监管环境:机械安全、功能安全和电磁兼容要求持续完善
六足位移台运动控制器本身通常作为精密运动设备或自动化系统的控制部件使用,其合规要求主要涉及电气安全、EMC、功能安全和整机机械安全。工业环境中的控制电子设备通常需要满足相应电磁兼容要求,IEC 61000-6-2则规定了工业环境下设备的抗扰度要求。 当六足平台被集成到机器人、自动化设备或生产系统后,安全要求还需要结合整机风险评估确定。2025年发布的ISO 10218-1针对工业机器人安全提出新的国际要求,但该标准并不直接覆盖所有精密定位平台,因此企业应根据最终设备属性选择适用标准。 国际贸易方面,美国2026年继续调整钢、铝和铜及其衍生品关税,部分设备结构件和机箱可能受到成本影响,同时美国针对多个制造业领域开展Section 301调查,企业需要持续关注具体产品编码、原产地及贸易措施变化。
七、进入壁垒与未来演进:控制器与驱动、软件和感知系统加速融合
六足位移台运动控制器具有较高的技术进入壁垒,企业需要同时掌握并联机构运动学、伺服控制、实时操作系统、工业通信和精密定位算法,并长期积累不同平台尺寸、负载和执行器组合的标定经验。未来产品将由独立控制箱进一步向“运动控制器+伺服驱动+I/O+软件平台”融合,EtherCAT、实时以太网和开放式API将进一步提高设备集成效率。PI在2026年推出的新一代六足控制器已经提供集成式驱动、EtherCAT接口、STO和SS1-t安全功能,并支持工作坐标系、虚拟旋转中心和数据记录,体现出控制平台一体化的发展方向。 同时,光功率计、视觉系统和力传感器等反馈设备将更多参与闭环控制,使六足平台从“精确运动”向“感知驱动的主动对准”升级。
总结
总体来看,全球六足位移台运动控制器市场正处于精密化、开放化和系统化升级阶段。半导体、硅光子、精密光学和医疗设备正在成为重要需求来源,传统科研市场仍提供稳定基础。未来行业竞争将更加集中于逆运动学算法、多轴同步、实时工业网络、伺服驱动和软件生态等核心环节。随着半导体设备投资和精密自动化需求持续增加,六足位移台运动控制器将进一步向高带宽、低延迟、智能闭环和软硬件一体化方向发展。